수상·전시 · 2024
졸업작품 인터랙티브 아트 ‘익명’
256개의 거울 픽셀이 관객의 그림자를 읽어, 그림자가 진 자리의 거울만 관객을 향해 돌아서는 키네틱 아트. 아두이노가 처음이던 여섯 명이 GPT-4와 함께 넉 달 만에 세운 졸업작품.
결과2024 예술공학부 졸업전시 출품 — 16×16 거울 벽 완성, 6월 28일 오픈
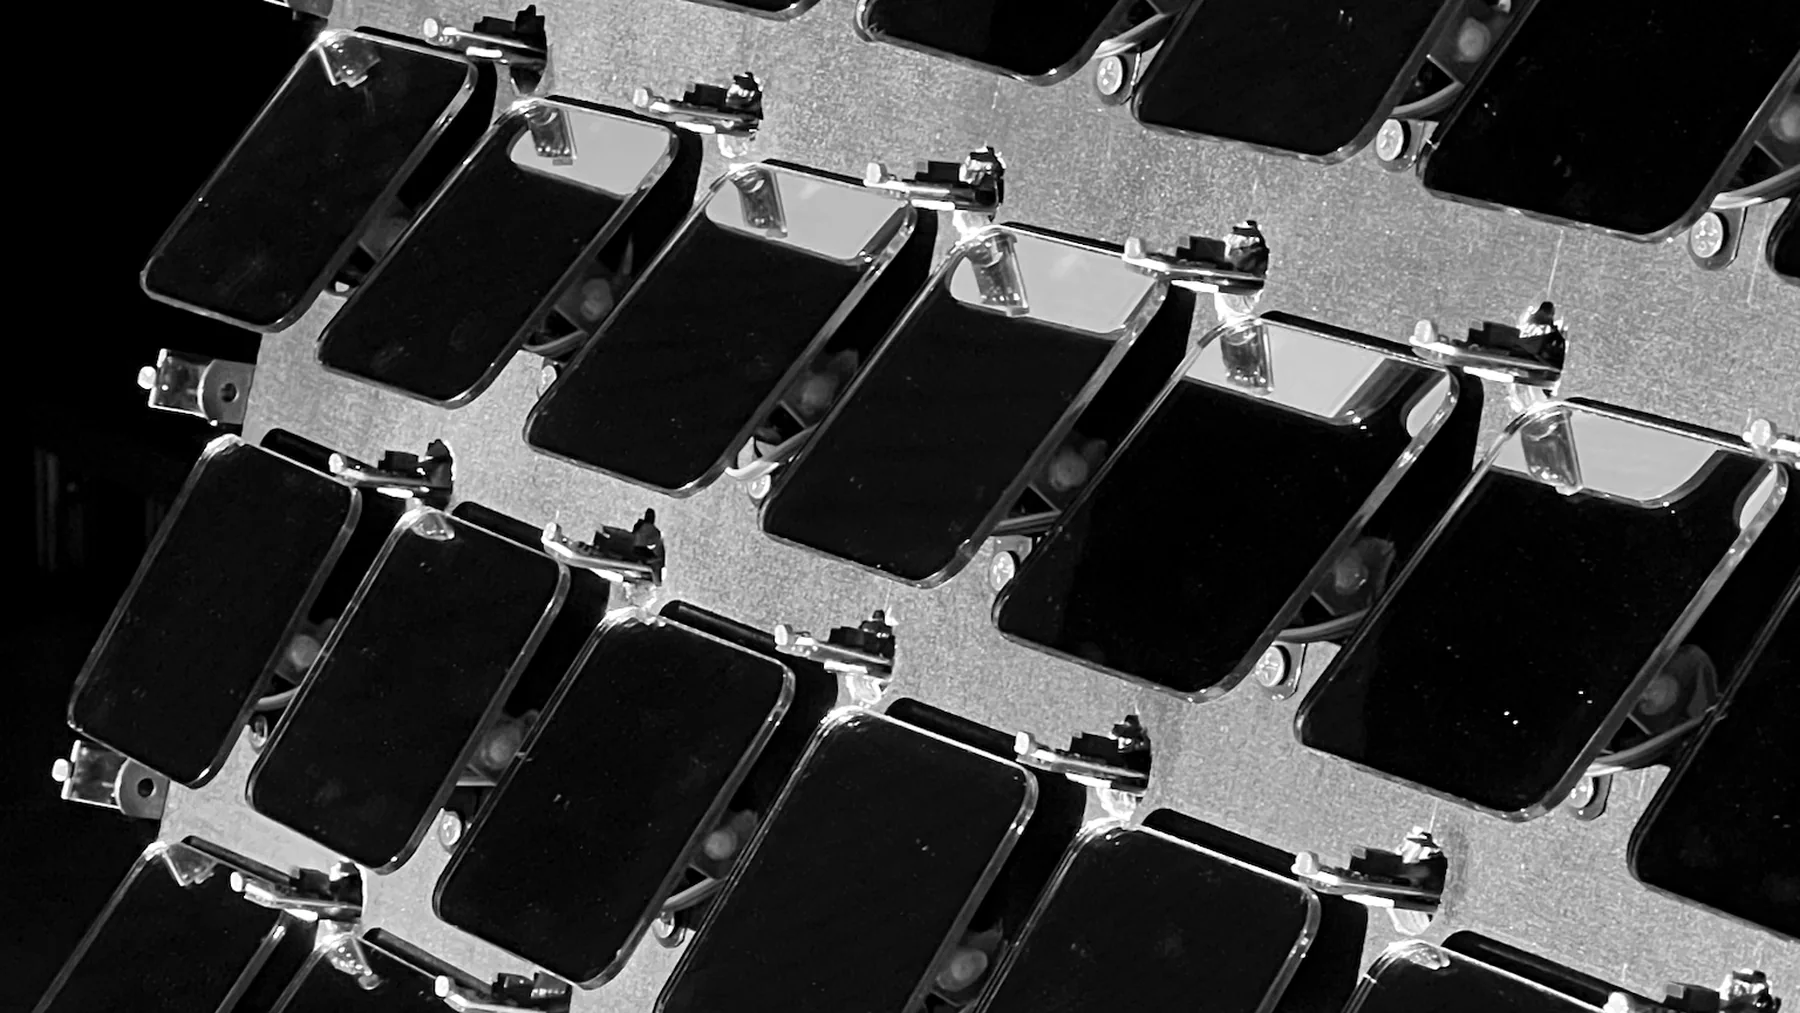
관객이 조명 앞에 서면 벽에 그림자가 집니다. 그림자가 0.5초 머문 자리의 거울들이 하나씩 관객 쪽으로 돌아서고, 거기에는 나 자신이 비칩니다. 숨었다고 생각한 자리에서 주체를 마주치는 것. 작품이 하는 말은 그것뿐입니다.
이름 뒤에 있는 나
익명은 사람에게 자유와 용기를 주는 대신, 내 말과 그 결과가 떨어져 있다는 착각도 줍니다. 〈익명〉은 그 착각을 몸으로 겪게 만드는 벽입니다. 그림자는 익명이 된 나이고, 거울은 그 뒤에 서 있는 주체를 되돌려 보여 줍니다.
2024년 봄 학기, 여섯 명이 넉 달 동안 만든 예술공학부 졸업작품입니다.
그림자가 0.5초 머물면
 빛에서 거울까지 다섯 단계. 픽셀 하나는 거울 한 장, 서보 한 개, 센서 한 개이고, 같은 일이 256곳에서 따로따로 일어납니다.
- 빛이 닿은 픽셀 — 거울을 위로 기울여 천장을 비춥니다. 벽 전체가 흰빛으로 보이고, 천장에는 격자 무늬 빛이 남습니다.
- 그림자가 0.5초 이상 머문 픽셀 — 거울을 정면으로 돌립니다. 그 자리에 관객이 나타납니다.
- 관객이 떠나면 — 즉시 되돌아갑니다. 오는 것은 느리고 가는 것은 빠릅니다.
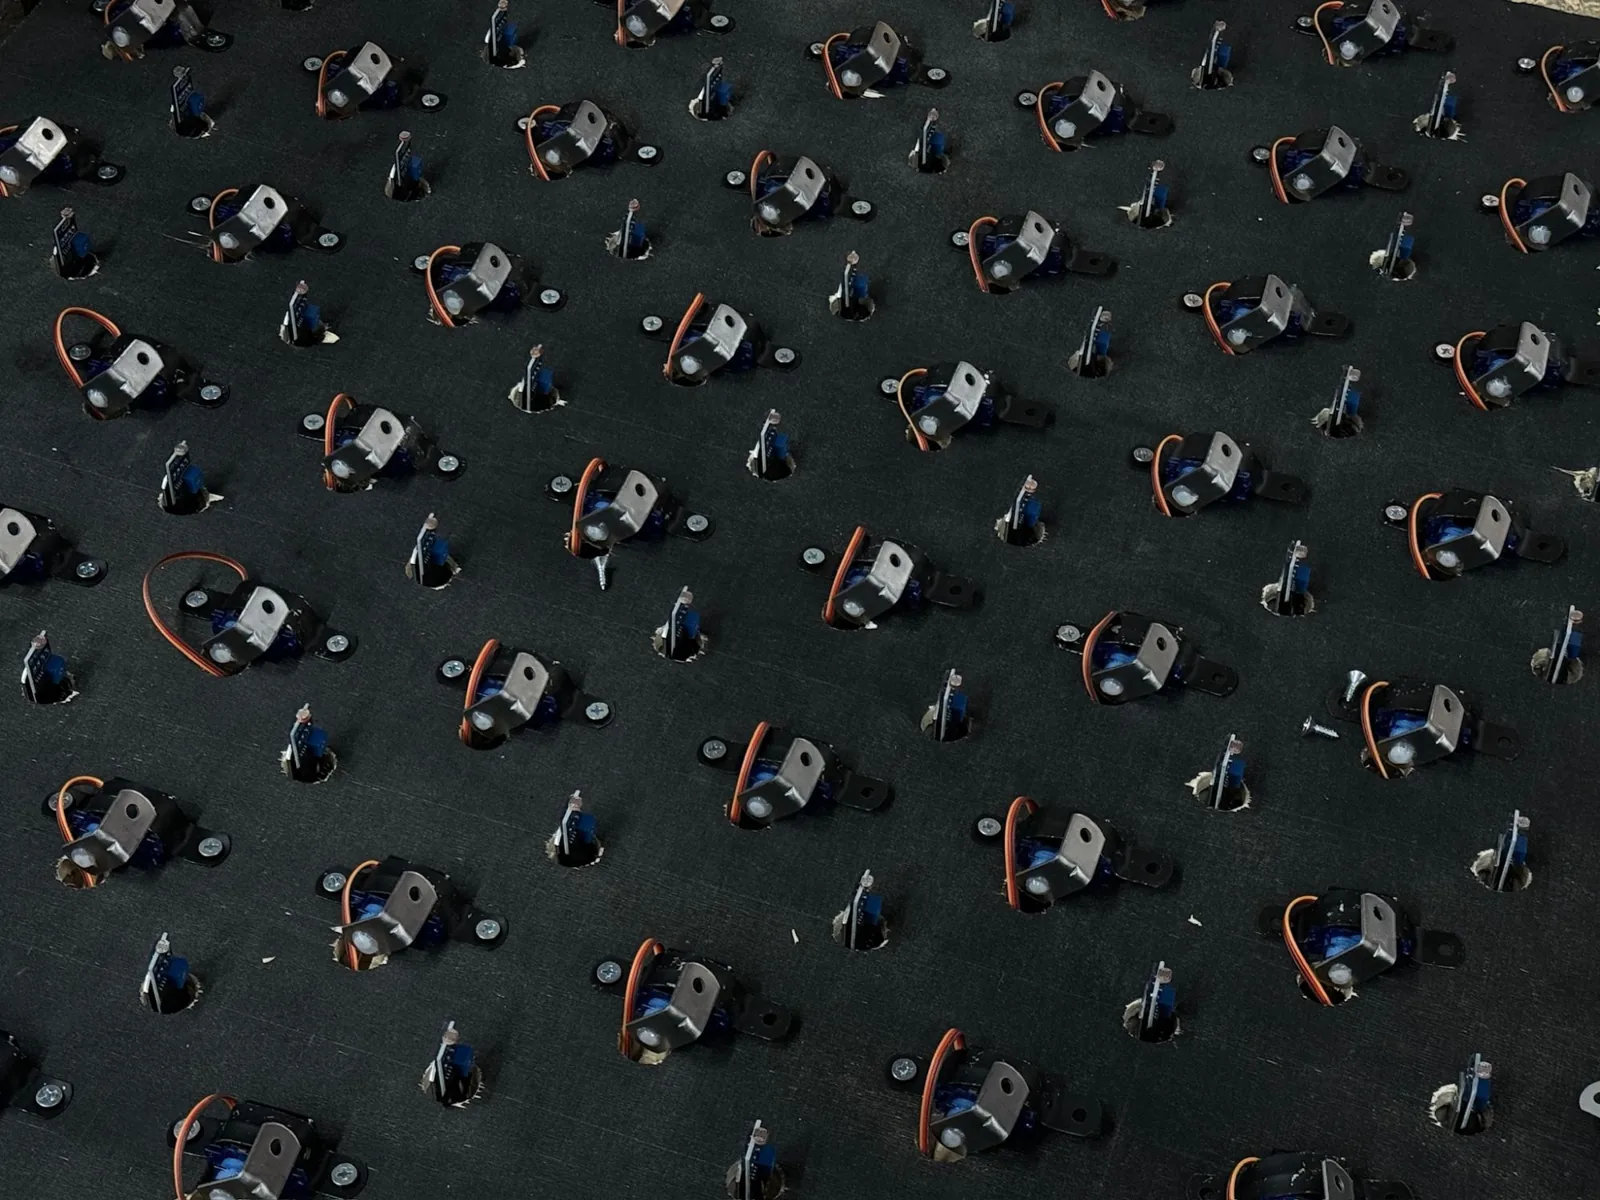
중앙 제어는 없습니다. 아두이노 나노 52개가 각자 센서 5개와 서보 5개만 담당하는 완전 분산 구조입니다. 서보는 15ms마다 남은 거리의 20%씩 움직이는 easeOut으로 굴려, 256개가 저마다 다른 속도로 잦아듭니다.
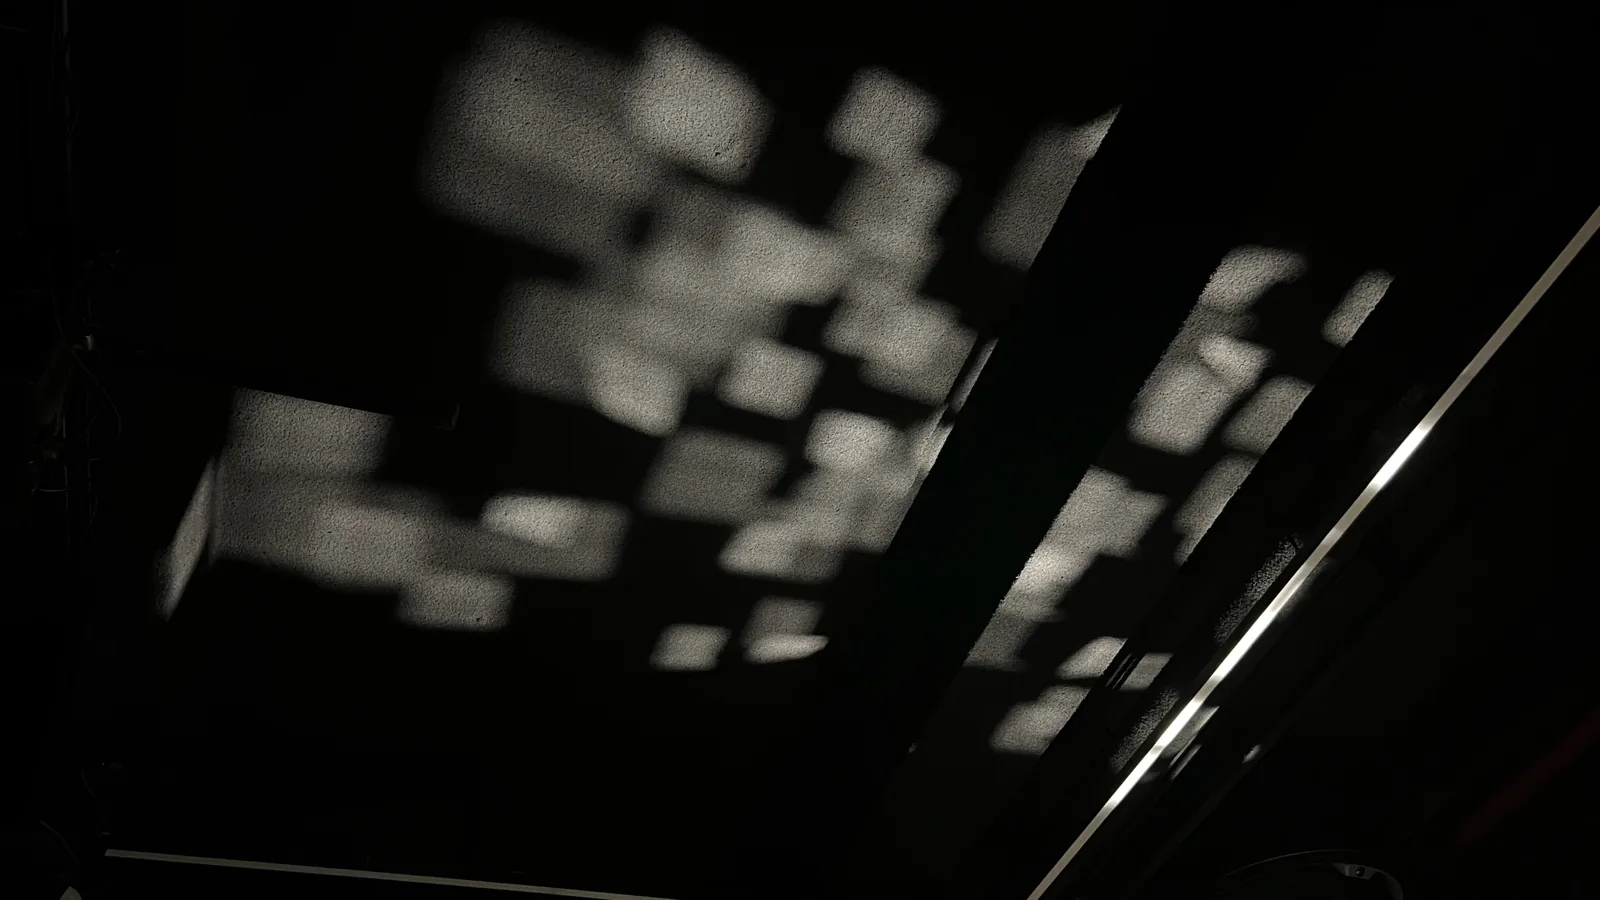 프로토타입을 만들다 발견한 천장의 반사광. 기획에 없던 이 빛이 “익명적 결과는 의도하지 않은 곳까지 미친다”는 작가노트의 마지막 문장이 됐습니다.
파는 부품이 없어서 직접 만들었습니다
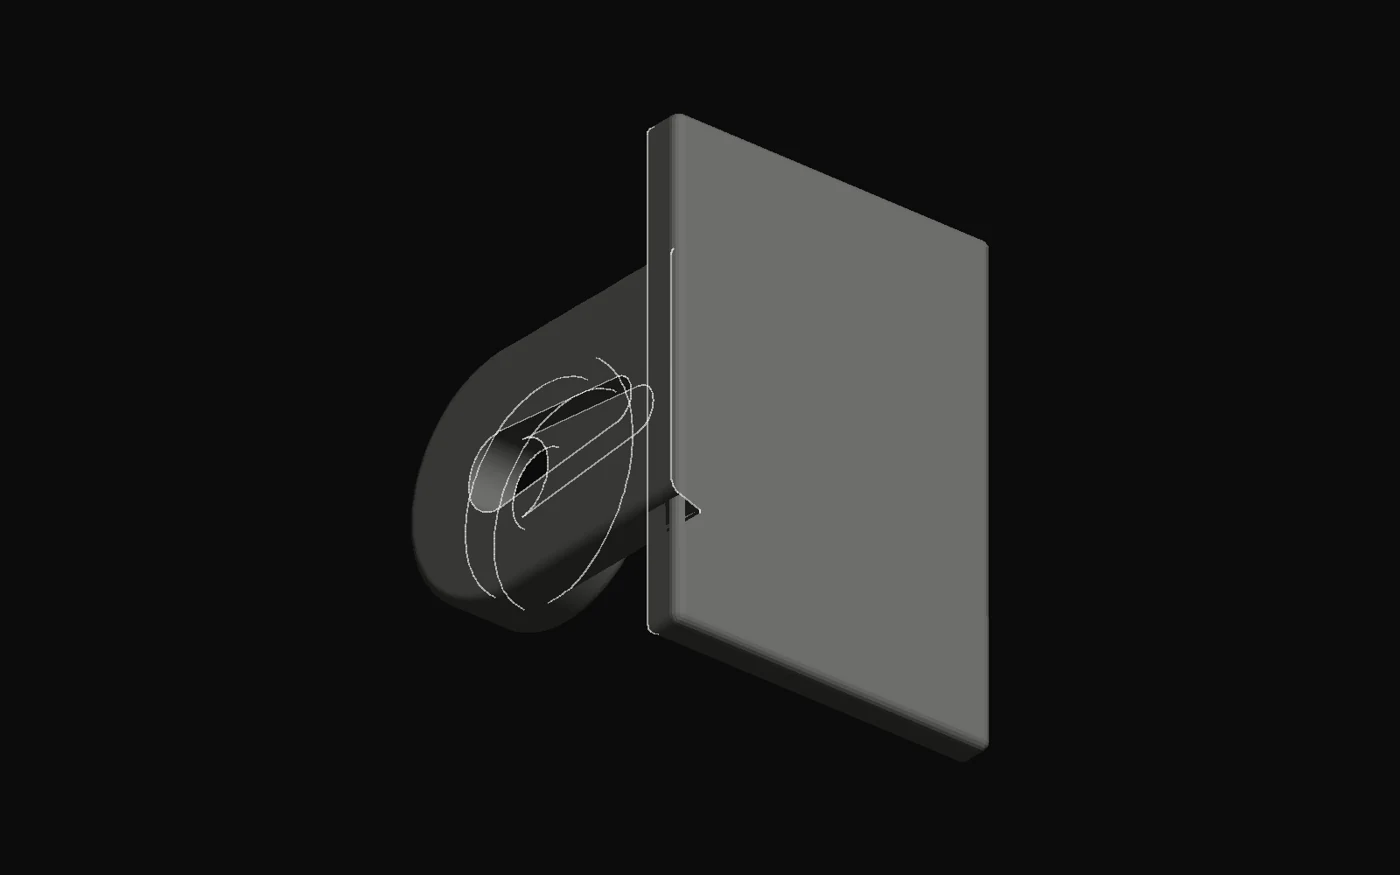
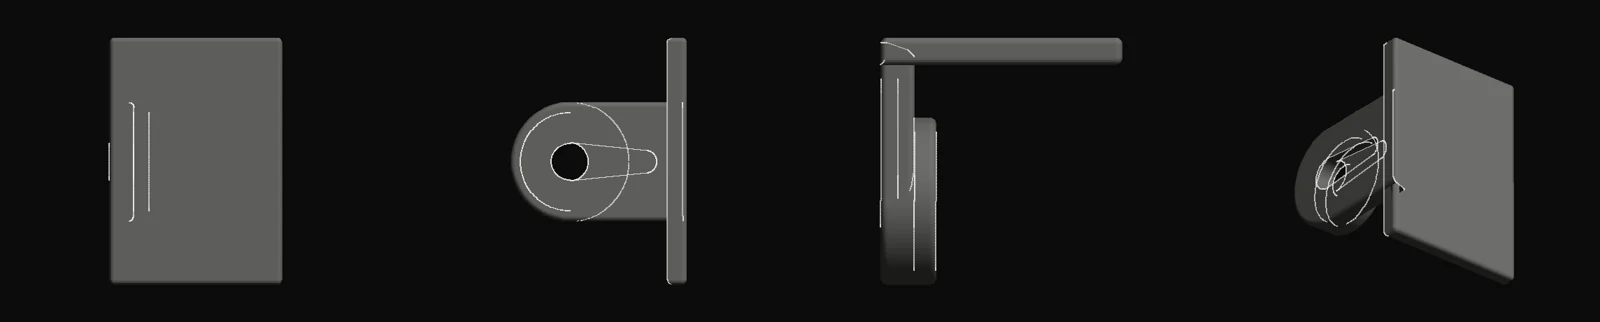
SG90 서보의 혼에 끼워 거울을 ㄱ자로 받치는 부품은 파는 게 없었습니다. 공개 모델에서 출발해 Fusion 360으로 치수를 우리 것에 맞추고, 혼 끝의 구멍과 ㄱ자 꺾임을 세 번 고쳐 우리 부품을 만들었습니다. 그리고 256개를 뽑았습니다. 픽셀 하나가 어떻게 조립되는지, 그것이 어떻게 256개로 모여 벽이 되는지는 아래에서 직접 펼쳐 볼 수 있습니다.
- 부품
- 서보 혼 어댑터
arm_modified_03, 3차 수정본 - 치수
- 판 38 × 54 mm, 깊이 38 mm, PLA
- 수량
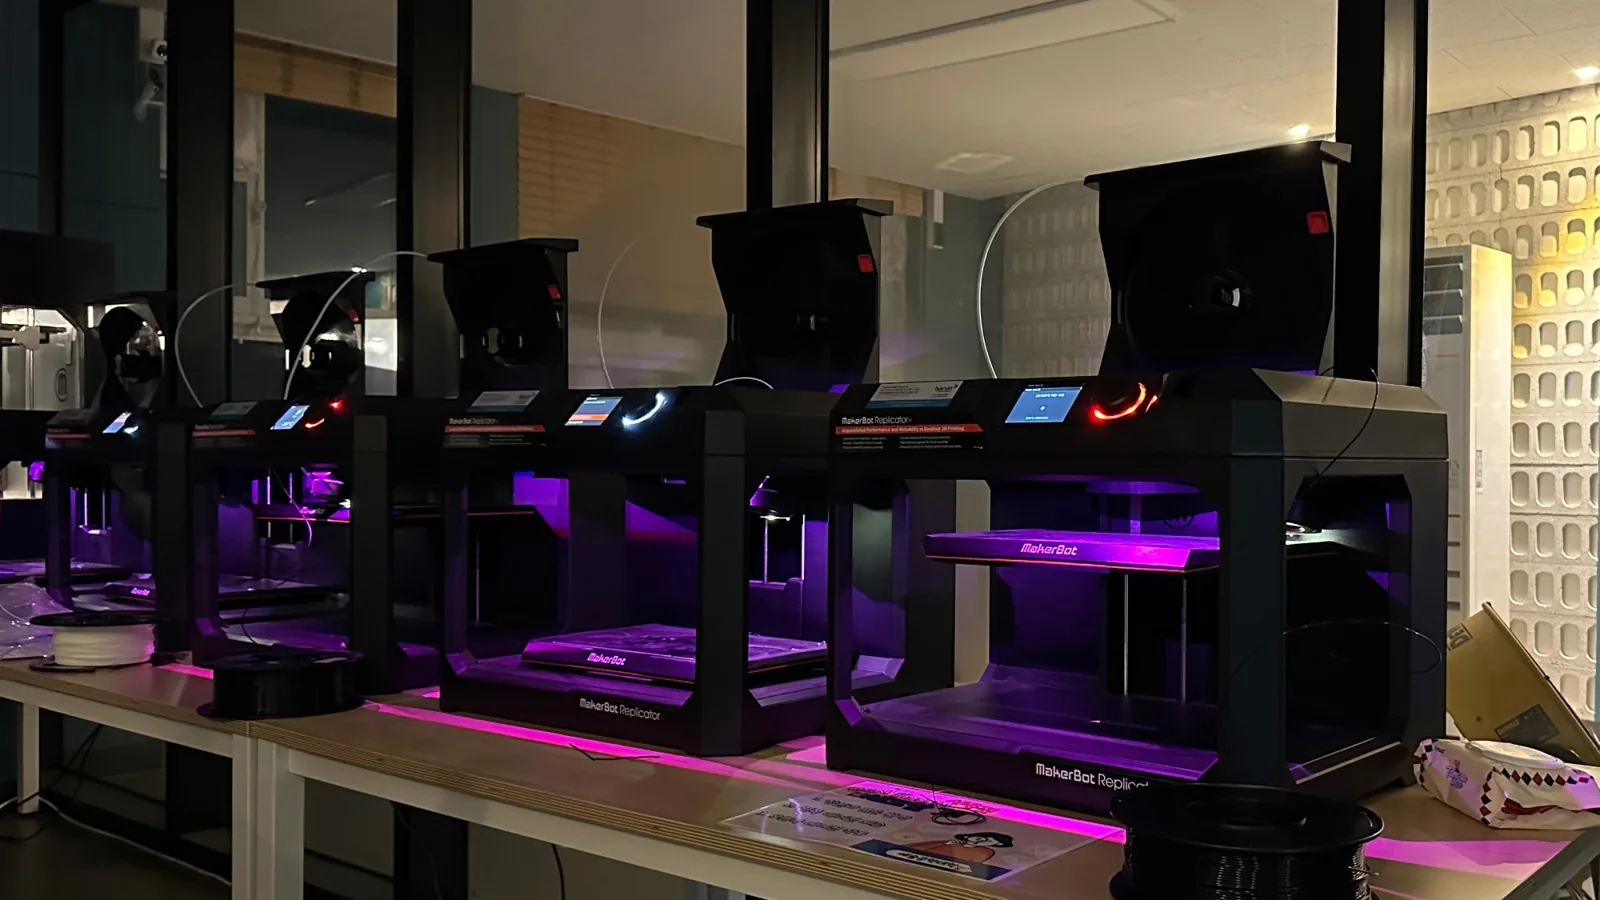
- 256개 + 예비
- 출력
- 6월 13일 ~ 25일, 안성과 서울의 학교 프린터를 있는 대로 돌려 하루 20~40개
- 고친 것
- 스케일 보정 → 뒷판 → 혼 끝 구멍 → ㄱ자 꺾임 2차
GPT-4와 낯선 문제를 풀다
2024년 3월, 우리에게 아두이노는 처음이었습니다. 첫 회의 노트에는 “모터가 되면 그게 공학인가?“라는 질문이 적혀 있습니다. 넉 달 뒤 서보 256개가 돌아간 데는 GPT-4가 있었습니다. 지금은 당연한 일이지만, 그때는 처음 해 보는 방식이었습니다. 모르는 것을 검색하는 대신 대화로 좁혀 가고, 코드를 붙여 넣고 왜 안 되는지 함께 읽었습니다.
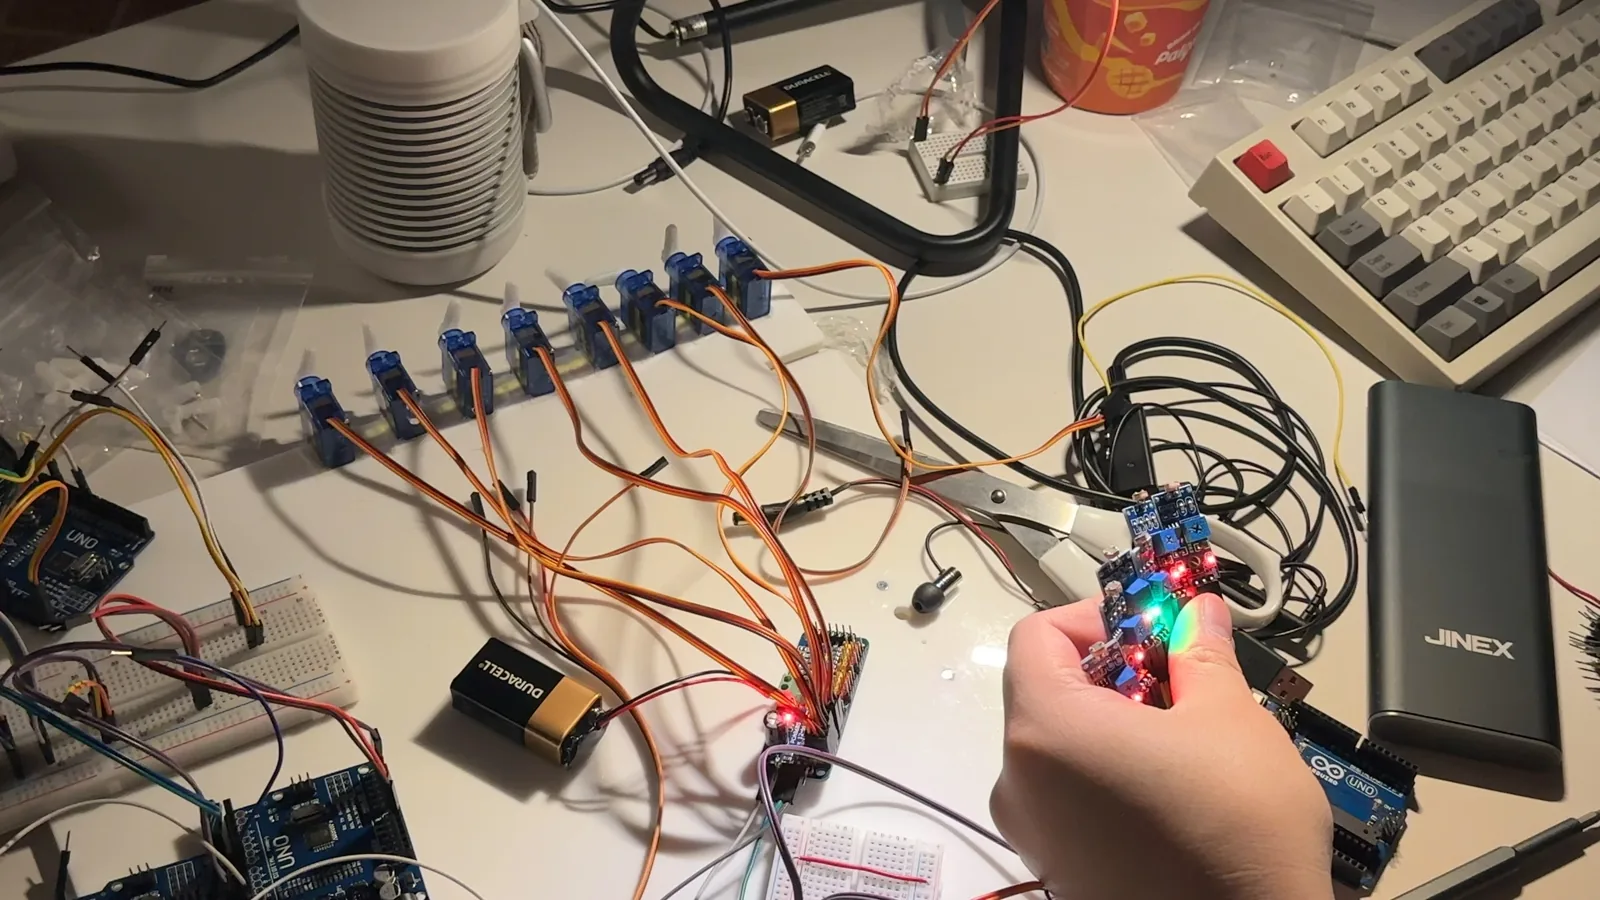 5월 26일 밤. 나노 한 장에 서보 다섯 개를 물리는 실험. 이 세트가 52번 반복됩니다.
- 첫 회로 — 조도센서 값을 서보 각도로 바꾸는 첫 코드는 블로그 예제였습니다. 우노에서는 되고 나노에서는 안 되는 이유를 GPT-4와 함께 좁혀 갔고, 결국 구형 부트로더 설정 하나였습니다.
- 떨림 잡기 — 아날로그 센서 값이 흔들려 서보가 덜덜거렸습니다. 여러 번 읽어 평균 내기, 범위를 잘라 내기, 일정 각도 이상 변할 때만 움직이기. 이 세 가지를 GPT-4에게 배워 코드에 넣었고, 끝내는 임계값을 가변저항으로 돌리는 디지털 모듈로 갈아탔습니다.
- 부드러운 움직임 — 1도씩 기다리며 움직이는 코드는 서보 넷을 차례로 움직였습니다. 시간 기반의 논블로킹 루프와 easeOut, 그리고 0.5초 유지 조건을 GPT-4와 설계했습니다. 이 구조가 그대로 최종 펌웨어가 됐습니다.
- 가지 않은 길 — 카메라로 사람을 인식해 시리얼로 보내는 MediaPipe 코드도 GPT-4와 하루 만에 짰습니다. 서보 셋까지 움직였지만, 그림자라는 기획에는 조도센서가 더 정직해서 쓰지 않았습니다.
GPT-4가 못 한 것도 분명했습니다. 나노 한 개를 저항 없이 연결해 태운 것, 조도센서 256개의 가변저항을 전시장 조명 아래에서 하나씩 돌린 것, 양면테이프가 하루 만에 헐거워지는 것은 손으로 배웠습니다. 답은 대화에서 나왔고, 확인은 벽 앞에서 했습니다.
넉 달
- 3월할머니의 그림을 AI로 재생산하는 안으로 출발해 나흘 만에 방향을 바꿨습니다. 학내 익명 커뮤니티에서 우리 팀이 도마에 오른 경험이 출발점이 됐고, 3월 말 Daniel Rozin의 기계 거울에서 픽셀 벽이라는 형식을 찾았습니다.3/20 1차 심사
- 4월조도센서로 서보 한 개를 처음 움직였습니다. 키넥트와 카메라 인식을 검토하다 "광센서만으로 된다"는 자문을 듣고 그림자로 확정했습니다.4/16 첫 구동
- 5월서보 9개로 2차 심사, 나노·SG90·10cm 타일로 사양 확정, 을지로에서 조명·거울·철판을 알아보고 사흘 밤샘으로 64픽셀 프로토타입을 세웠습니다.5/8 2차 · 6/1 3차 심사
- 6월MDF 타공, 혼 256개 출력, 만능기판 16장 납땜, 안성과 서울을 오가는 물류. 25일 서울로 옮겨 거울을 붙였고, 28일 전시가 열렸습니다.6/28 오픈
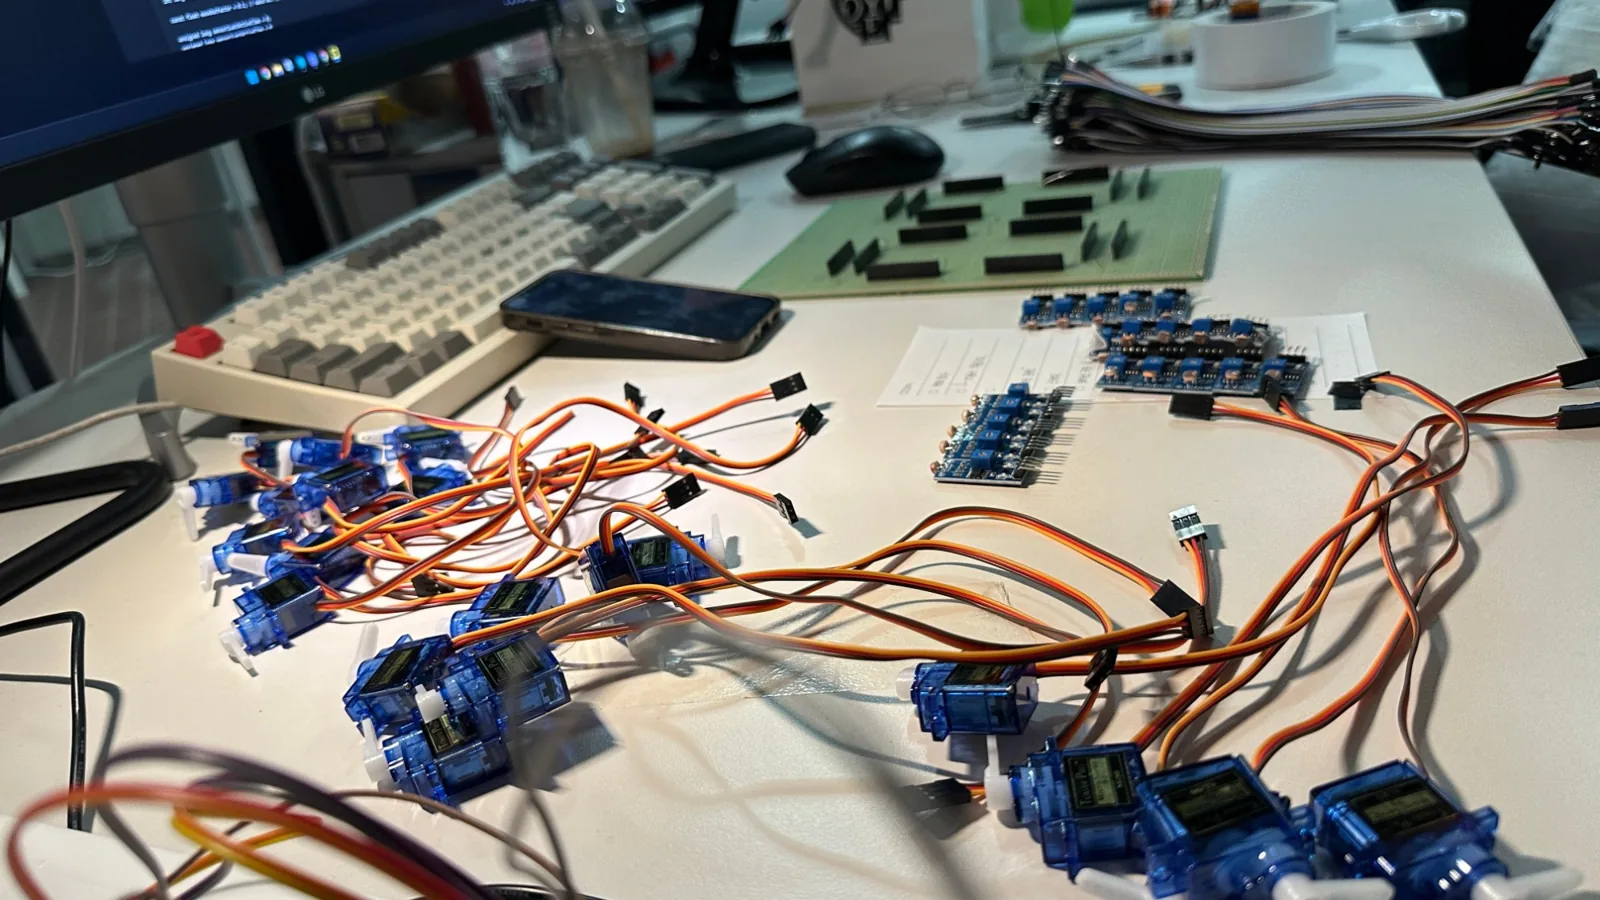
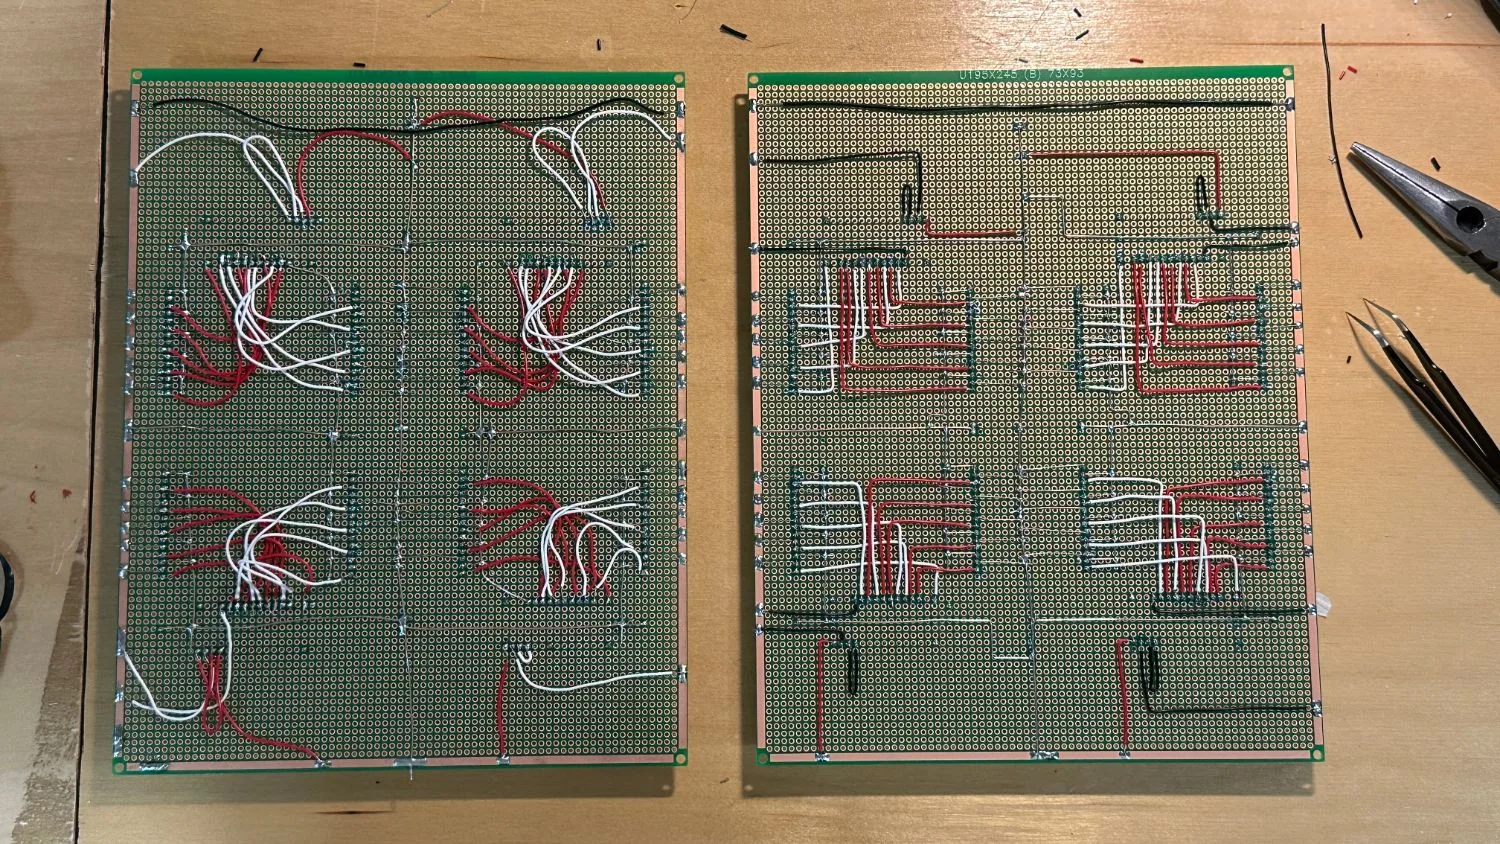
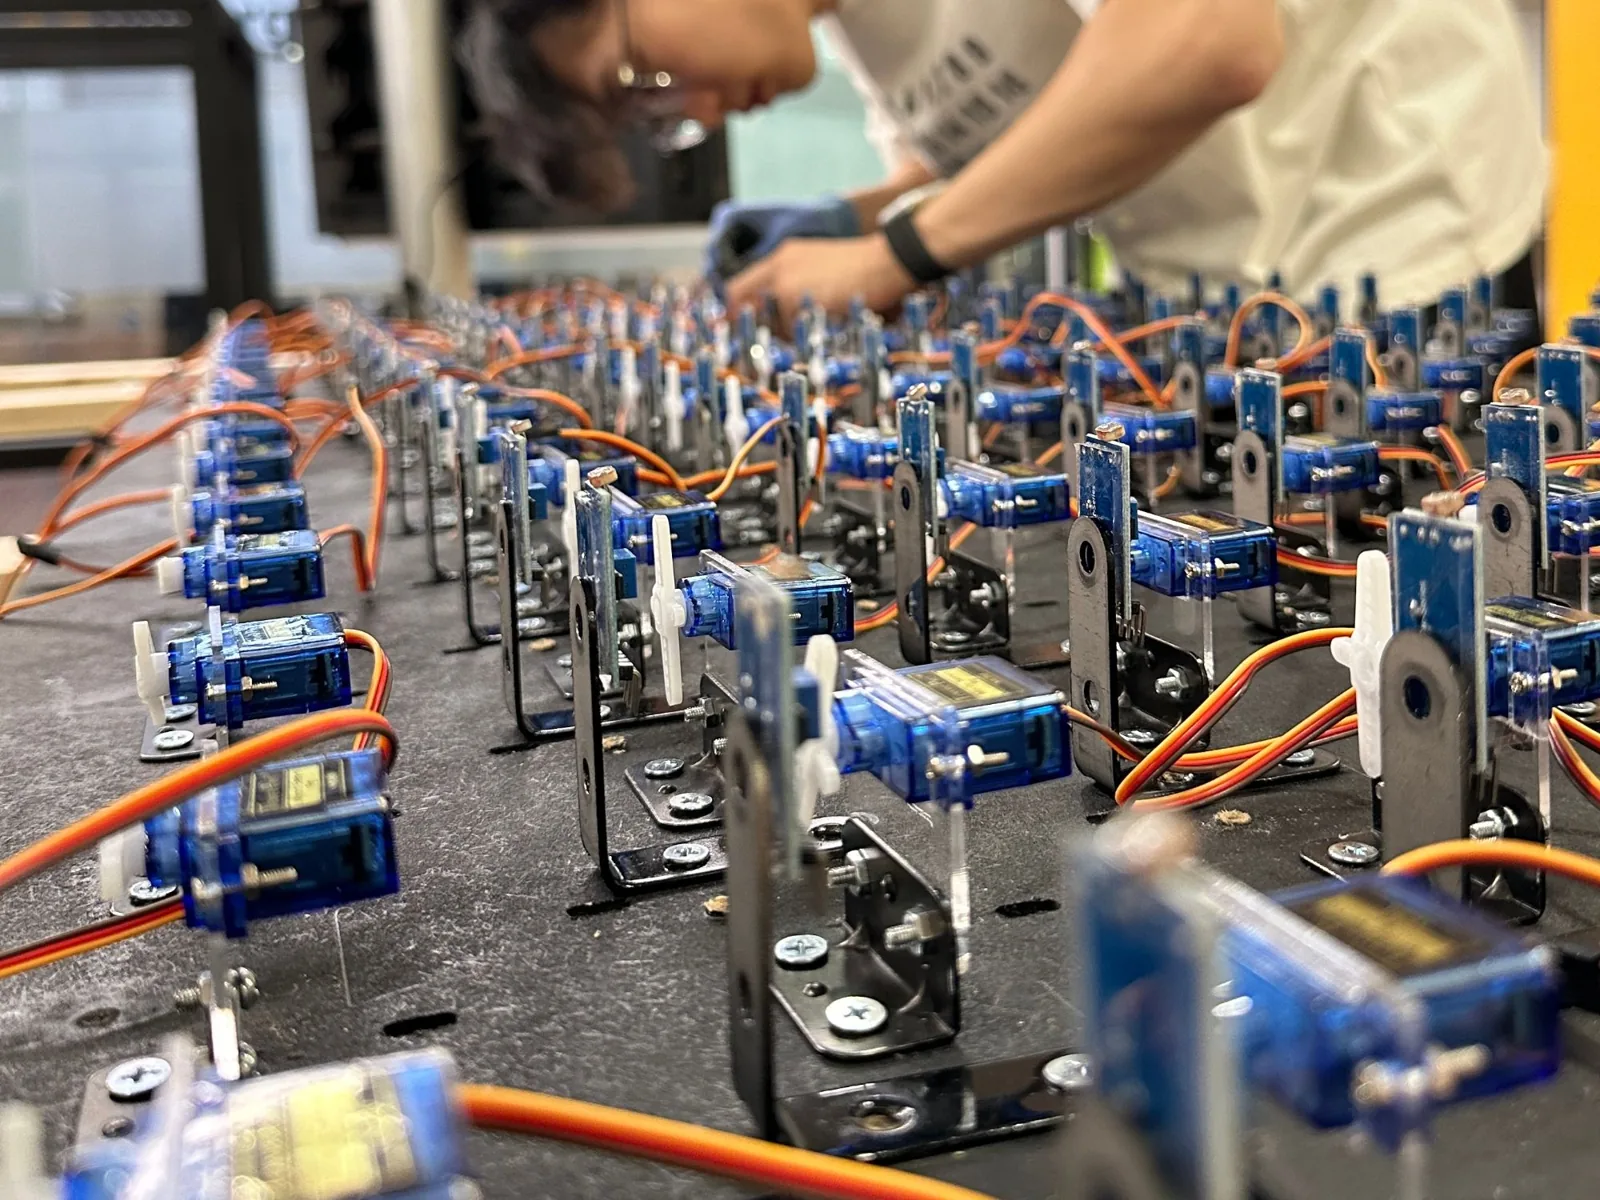
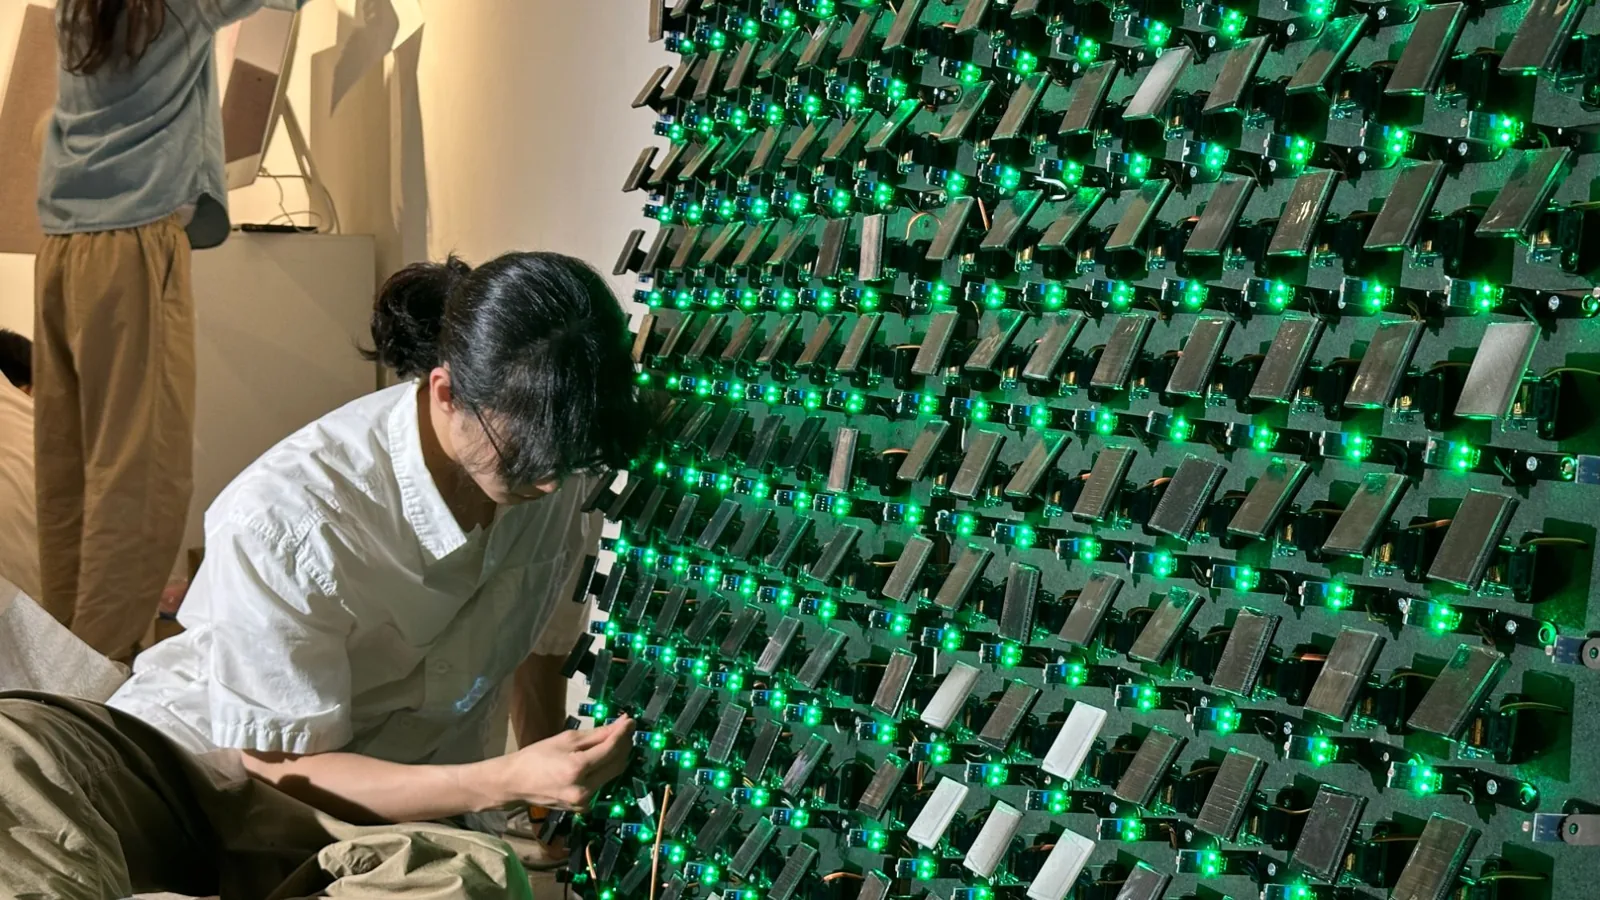
관객이 다가서자 그림자 자리의 거울이 돌아섭니다. 2024.6.28
버린 것 · 막힌 지점
- 키넥트와 카메라 인식 — 30~45만 원, 2m 이상의 거리, 좌표 변환. 4월에 “광센서만으로 된다”는 자문을 듣고 접었습니다. 그림자를 읽는 쪽이 작품의 말과 맞았습니다.
- 빔 프로젝터 맵핑 — 2차 심사에서 차별성을 요구받고 검토했습니다. “사람이 하지 않은 행동에 거울이 반응하는 건 마이너스”라는 지적에 버렸습니다.
- 파도타기·랜덤 연출 — 서보 드라이버로 6채널까지 짰지만, 최종 시연에서 소음과 옆 팀으로 튀는 반사 때문에 기각했습니다.
- 철판 프레임 — 레이저 커팅 도면까지 그렸고 견적은 세트당 60만 원이었습니다. MDF CNC 타공 13만 8천 원으로 바꿨습니다.
- MG996R 서보 — 튼튼하지만 전류가 SG90의 다섯 배였습니다. 5V 60A 전원장치가 11대 필요해 SG90으로 확정했습니다.
- 편광필름 — 정면의 나만 보이게 하려던 초기 안입니다. 최종에는 쓰지 않았습니다.
함께한 사람들
최동혁(팀장·테크니컬 디렉터), 배서현(아트 디렉터), 유양명(하드웨어), 윤희서(프로젝트 매니저), 윤예진(디자인·도면), 장준혁(소프트웨어).
LOADING
- 01아크릴 거울80 × 80 mm · 3T · 양면테이프로 혼에 부착
- 02ㄱ자 혼 · 3D 프린팅직접 설계 · PLA · 서보 축에 끼우는 고리 + 거울 받침판
- 03SG90 서보모터22.8 × 12.2 × 28.5 mm · 45° ↔ 70° · 픽셀당 1개
- 04아크릴 브라켓36 × 35 mm · 3T · 서보를 끼우는 엔클로저
- 05ㄱ자 꺾쇠30 × 30 mm · 브라켓을 MDF에 세운다
- 06조도센서 모듈4핀 디지털 · 타일 우측 하단 · 앞을 본다
- 07MDF 앞판12T · 피치 90 mm · 선을 뒤로 빼는 구멍 2개
- 08아두이노 나노 + 만능기판나노 1개가 센서 5 · 서보 5 · 만능기판 16장 · 5V 60A 전원